Pour mieux répondre aux besoins énergétiques de ces applications, tout en garantissant des conceptions fiables et durables, les concepteurs devraient privilégier l'utilisation de microcontrôleurs compacts et économes en énergie, dotés de fonctions intelligentes et sophistiquées. Ces microcontrôleurs peuvent gérer la plupart des tâches de l'application et nécessitent moins de composants passifs externes dans la conception d'un nœud de capteur. Ils se caractérisent également par une faible consommation d'énergie et intègrent des fonctionnalités qui améliorent la flexibilité et la simplicité.
Par exemple, lors de la conception de nœuds de capteurs alimentés par batterie pour un système de sécurité domestique, un détecteur de mouvement infrarouge passif (PIR) est souvent utilisé à l'intérieur comme à l'extérieur du domicile. Un capteur PIR détecte les variations de la quantité de rayonnement infrarouge « vu » par les éléments sensibles, qui varient en fonction de la température et des caractéristiques de surface de l'objet situé devant le capteur. Lorsqu'une personne passe entre le capteur et l'arrière-plan, le capteur détecte la différence entre la température ambiante et la température corporelle, et inversement. Il convertit ensuite cette différence de rayonnement infrarouge incident en une variation de la tension de sortie (VPIR(t)). D'autres objets ayant la même température que l'arrière-plan, mais des caractéristiques de surface différentes, entraîneront également la détection d'un motif d'émission différent par le capteur, comme on peut le voir sur la figure 1. Figure 1. Principe de détection de mouvement d'un capteur PIR.
Les niveaux du signal de sortie d'un capteur PIR sont généralement très faibles, inférieurs à 1 mV. Pour détecter les mouvements et éviter les fausses détections, le signal analogique doit être amplifié avant d'être échantillonné par le convertisseur analogique-numérique (CAN). Dans les solutions basées sur la technologie PIR, cette amplification se fait généralement en plusieurs étapes à l'aide d'amplificateurs opérationnels à gain élevé, ce qui accroît la complexité de conception, le nombre de composants, la consommation d'énergie et les coûts, entre autres. Poursuivez votre lecture pour découvrir comment un microcontrôleur compact et économe en énergie peut contribuer à atténuer ces inconvénients.
Complexité de conception :
Un nœud de capteur PIR à microcontrôleur offrant diverses fonctions, comme un convertisseur analogique-numérique différentiel 12 bits avec amplificateur à gain programmable (PGA), nécessite moins de composants externes, occupe moins d’espace sur la carte et réduit le coût des composants. Prenons l’exemple du capteur PIR Click de Microchip. Il s’agit d’une carte de circuit imprimé intégrant tous les composants passifs nécessaires au fonctionnement d’un nœud de capteur PIR. La carte Click repose sur une solution d’amplificateur opérationnel comprenant plusieurs convertisseurs analogique-numérique, des résistances et des condensateurs. Elle a été conçue pour être très conviviale afin de simplifier le prototypage et l’évaluation. Une configuration typique pour le prototypage peut comprendre une carte Click PIR, la plateforme Microchip Curiosity Nano Base for Click boards™ et un kit d’évaluation Curiosity Nano. Une solution utilisant un nœud de capteur PIR peut exploiter un microcontrôleur tel que l’ATtiny1627 de Microchip Technology, qui intègre un convertisseur analogique-numérique différentiel 12 bits et un PGA. Le nombre de composants externes peut être considérablement réduit en éliminant le besoin d'un amplificateur opérationnel pour amplifier le signal. Ceci, combiné à l'utilisation d'un convertisseur analogique-numérique externe, permet également de supprimer d'autres composants passifs, tels que les résistances et les condensateurs.
Par conséquent, l'utilisation de ce type de microcontrôleur simplifie considérablement la conception du circuit imprimé du capteur PIR Click. La figure 2 illustre les composants supprimables (X) et les nouvelles connexions possibles (lignes bleues).
Remarque : dans cet exemple, le capteur PIR Click sert de base aux modifications, car cette solution s'avérait plus pratique que la conception d'un nouveau circuit imprimé et l'acquisition des composants nécessaires. Cette solution modifiée ne contrevient pas à la finalité des cartes Click.
 Figure 2. Exemple de modifications apportées au clic PIR et au diagramme.
Grâce à ces modifications, tirant parti du convertisseur analogique-numérique différentiel 12 bits et du PGA intégrés, la figure 3 montre également les quelques composants externes nécessaires lors de la sélection du microcontrôleur approprié.
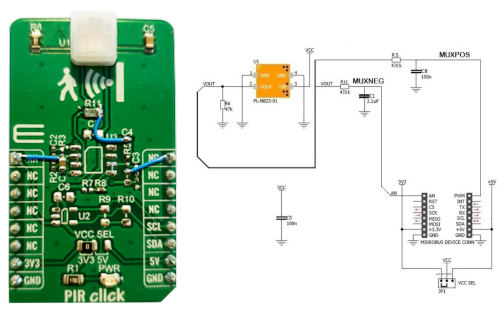 Figure 3. Clic PIR modifié et schéma.
Avec moins de composants externes, la conception du matériel et du circuit imprimé sera plus épurée et plus compacte, car le matériel nécessite moins de composants externes. De plus, le logiciel et le micrologiciel pourront être plus compacts et plus efficaces, le microcontrôleur prenant en charge davantage de tâches. La gestion du temps et de la synchronisation sera également simplifiée.
Lorsque la complexité de la conception des nœuds de capteurs est en grande partie transférée du matériel au microcontrôleur et au processeur (CPU), et gérée par le firmware, il devient plus facile de modifier et d'ajouter des fonctionnalités pendant le développement. Tout cela est réalisé sans avoir à repenser la carte, ce qui représente des économies de temps et de coûts considérables pour les concepteurs. L'optimisation du code, notamment en termes de consommation d'énergie, est également simplifiée. En modifiant simplement les paramètres, les concepteurs peuvent ajuster le code de l'application, ajouter des fonctionnalités ou l'optimiser pour réduire la consommation d'énergie ou la sensibilité aux conditions environnementales, comme les variations de température ambiante. Les capteurs peuvent avoir des difficultés à détecter une personne lorsque la température ambiante dépasse 30 °C. Autre exemple d'ajout de fonctionnalités : l'intégration de l'apprentissage automatique pour reconnaître les mouvements et apprendre au système à distinguer le bruit d'une personne se déplaçant vers un animal, par exemple.
Dans les applications de détection de mouvement utilisant des capteurs PIR, les microcontrôleurs comme l'ATtiny1627 transfèrent la complexité du matériel au firmware et au logiciel, car une grande partie des fonctionnalités nécessaires est intégrée au microcontrôleur lui-même. Cela réduit la complexité et accroît la flexibilité.
Efficacité énergétique :
La consommation d'énergie des nœuds de capteurs sans fil est cruciale. Plus l'autonomie de la batterie est longue, plus la durée de vie du nœud, et par conséquent celle de l'ensemble du réseau de capteurs, est importante. Ceci s'applique à tous les systèmes de capteurs sans fil. Si des dizaines, des centaines, voire des milliers de capteurs sont installés pour différents types de surveillance, un nœud mis hors service sera considéré comme inopérant ou dysfonctionnel. Pour les systèmes de capteurs de grande envergure, le remplacement d'une batterie ou du nœud lui-même représente un coût pour l'utilisateur final et signifie que le système sera hors service ou partiellement fonctionnel pendant la mise hors tension du nœud, ce qui peut entraîner des incidents imprévus. Par conséquent, plus l'autonomie de la batterie est longue, mieux c'est.
Grâce aux modes veille et au temps de réveil rapide du microcontrôleur, chaque nœud de capteur peut consommer un minimum d'énergie. Le nœud peut rester en mode veille et s'activer rapidement lorsqu'un mouvement est détecté suite à une variation de température dans sa zone de détection. Il traite ensuite le signal et retourne en mode veille, augmentant ainsi l'autonomie de chaque nœud alimenté par batterie sans nécessiter de changement de batterie. La figure 4 illustre le fonctionnement du processeur lors de l'utilisation des modes veille et du temps de réveil rapide. La consommation d'énergie dépend de l'application et varie selon la configuration du capteur PIR, la durée d'acquisition des échantillons et les paramètres de filtrage, qui influent sur la distance de détection et/ou la sensibilité. Ces paramètres peuvent être ajustés pour réduire davantage la consommation d'énergie lorsque les besoins de l'application sont moindres.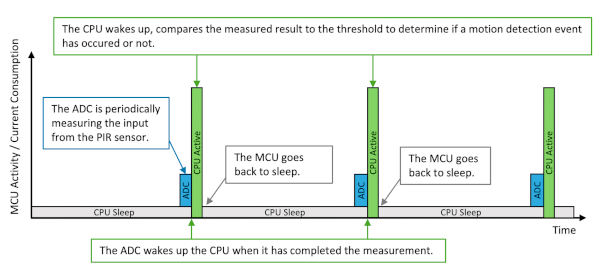 Figure 4. Chronologie du firmware.
Les microcontrôleurs puissants comme l'ATtiny1627 sont capables d'intégrer des fonctions intelligentes et sophistiquées qui améliorent la consommation de courant et l'efficacité énergétique, occupent moins d'espace et prolongent la durée de vie des applications alimentées par batterie et connectées, tout en réduisant la complexité de conception, les coûts totaux du système et le délai de mise sur le marché.
Auteur : Stian Sogstad, MCU8, Microchip Technology